02 / 05
Quelques réalisations.
04 / PROJECTS
PLANNING
PRÊT
00:40
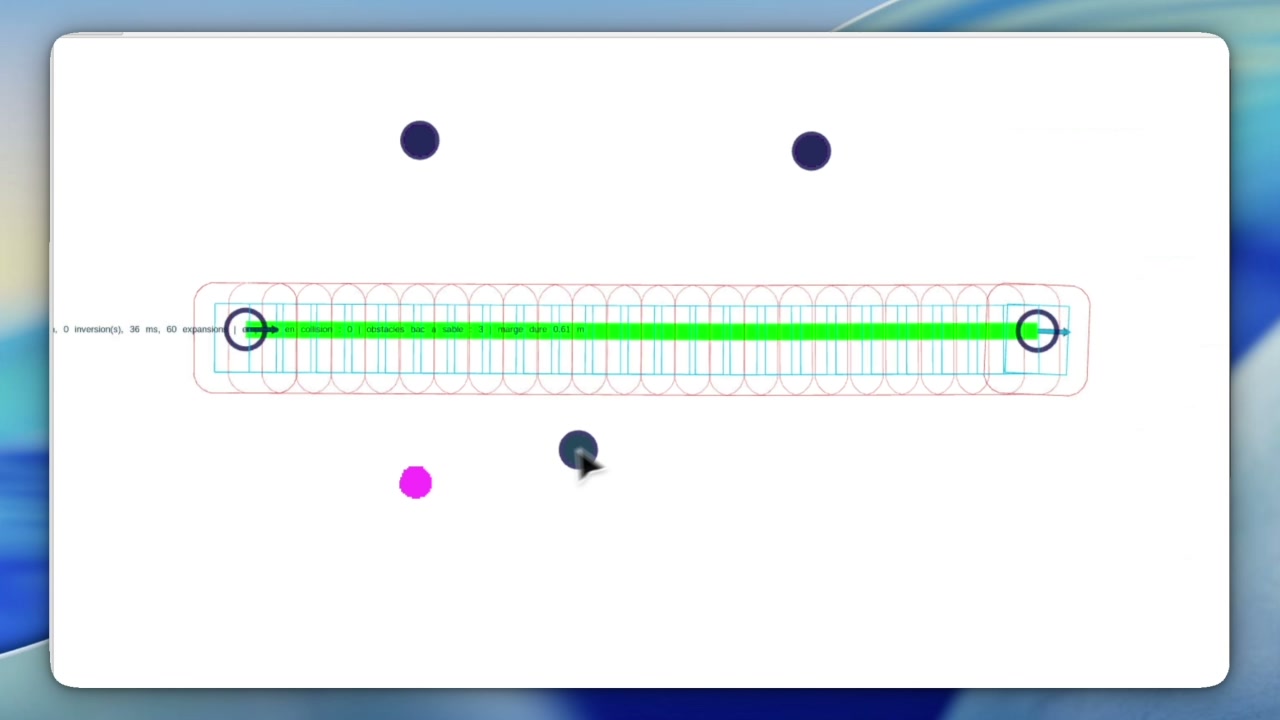
Ajoute le fichier vidéo correspondant dans site/assets/videos/ pour activer cette démonstration.
SE(2) Planner
Planifier des mouvements sans collision pour des robots différentiels à empreinte asymétrique.
01 / 05
Du logiciel au terrain
Navigation, contrôle, fusion de capteurs, automatisation et gestion de flotte : je travaille à la fois sur les robots et sur les logiciels qui les accompagnent. J’aide aussi les équipes à cadrer les besoins et à organiser les développements.
03 / 05
Mes outils au quotidien
- ROS 2

- Gazebo
- C++

- Python

- Linux

- Git

Automatisation : CODESYS, SoftPLC et Structured Text. DevOps : Docker et CI/CD. Développement assisté par des outils d’IA.
04 / 05
Recherche et publications
Deux autres lectures
05 / 05